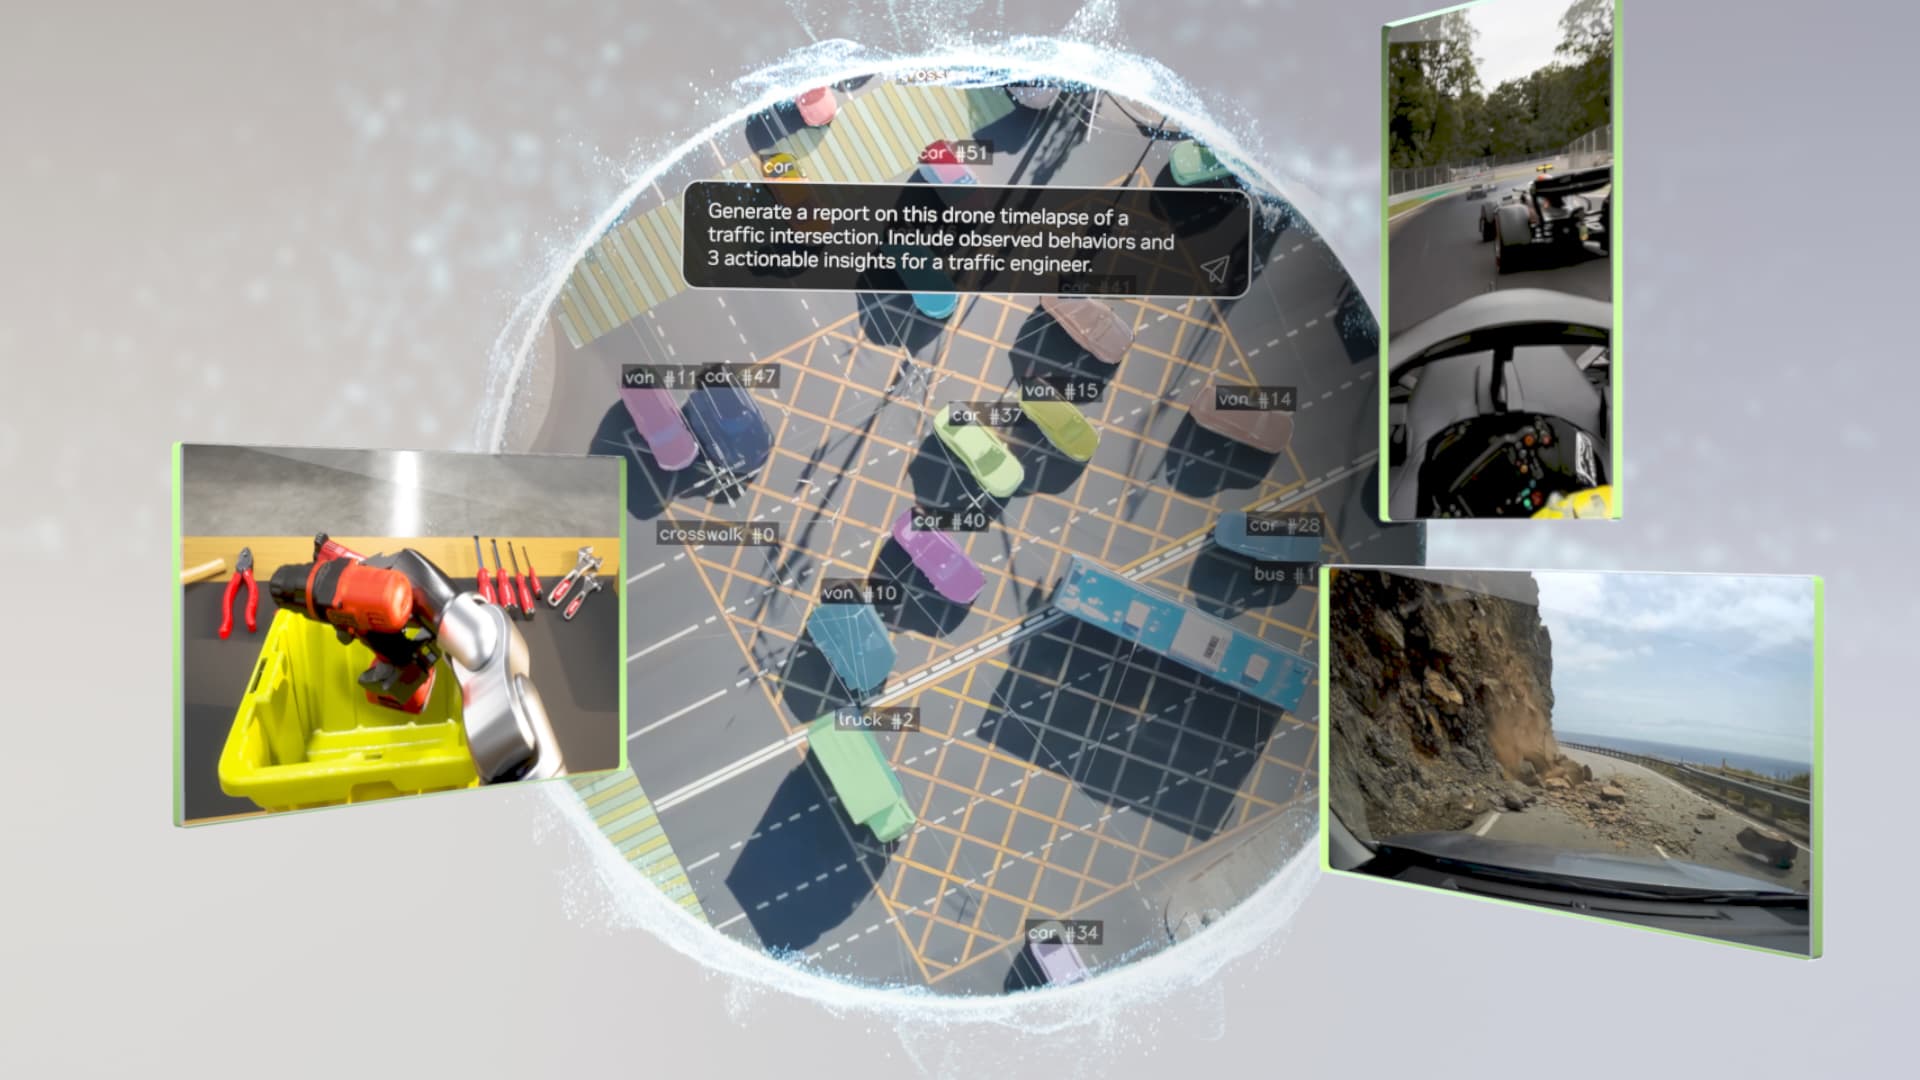
NVIDIAは、Physical AI向けのオープン世界モデルとしてCosmos 3を紹介し、OmniverseやOpenUSDと組み合わせた開発基盤を前面に出した。ロボット、自動運転、ビジョンAIの開発では、現実世界のデータ収集が高コストで、珍しい事故や例外状況を安全に再現しにくい。世界モデルはこの制約を補う技術として注目されている。
Cosmos 3は、視覚理解、世界生成、行動予測を1つのモデルファミリーで扱う構成だ。企業にとっては、Physical AIが「研究室のロボット」から、工場、物流、店舗、都市インフラへ広がる際の開発手法を考える材料になる。
世界モデルは何をするのか
世界モデルは、環境がどう変化するか、次に何が起きそうか、どの行動が妥当かを学習する。NVIDIAは、合成データ生成、将来状態のシミュレーション、ロボットや自動運転システム向けの専門化に使えると説明している。
一般的なモデルは、各社のロボット、センサー、現場環境を最初から知っているわけではない。そこで、モデル重みへのアクセス、再学習を許すライセンス、自社データでのポストトレーニングが重要になる。
モデル | 位置づけ |
|---|---|
Cosmos 3 Super | 64B、高忠実度の世界モデリング向け |
Cosmos 3 Nano | 16B、効率的な推論とポストトレーニング向け |
Cosmos 3 Edge | 4B、オンデバイス視覚推論やロボット方策展開向け |
OmniverseとOpenUSDの役割
モデルだけでは、Physical AIの開発は完結しない。NVIDIAは、OmniverseライブラリとOpenUSDを使い、シミュレーション可能な環境、デジタルツイン、センサー構成、合成データ生成をつなげる流れを示している。現場ごとにアセットや条件を作り直す負担を減らすことが狙いだ。
採用例として、ロボティクスではDoosan Robotics、LG Electronics、Samsung Electronics、Skild AI、自動運転ではLi AutoやXiaomiなどが挙げられている。Physical AIの競争は、単体モデルの性能だけでなく、データ、シミュレーション、現場適応まで含むスタック全体で進む。
日本企業への示唆
製造、物流、小売、建設、モビリティの現場でAIを動かすには、例外状況をどれだけ安全に試せるかが鍵になる。世界モデルとシミュレーション基盤は、実機テストの前段で失敗パターンを洗い出すための投資対象になり得る。
一方で、合成データやシミュレーション結果が現実とずれるリスクは残る。導入時は、現場データによる検証、責任分界、事故時の監査ログ、モデル更新の管理まで含めて設計する必要がある。
参考:NVIDIA Blog / NVIDIA Cosmos