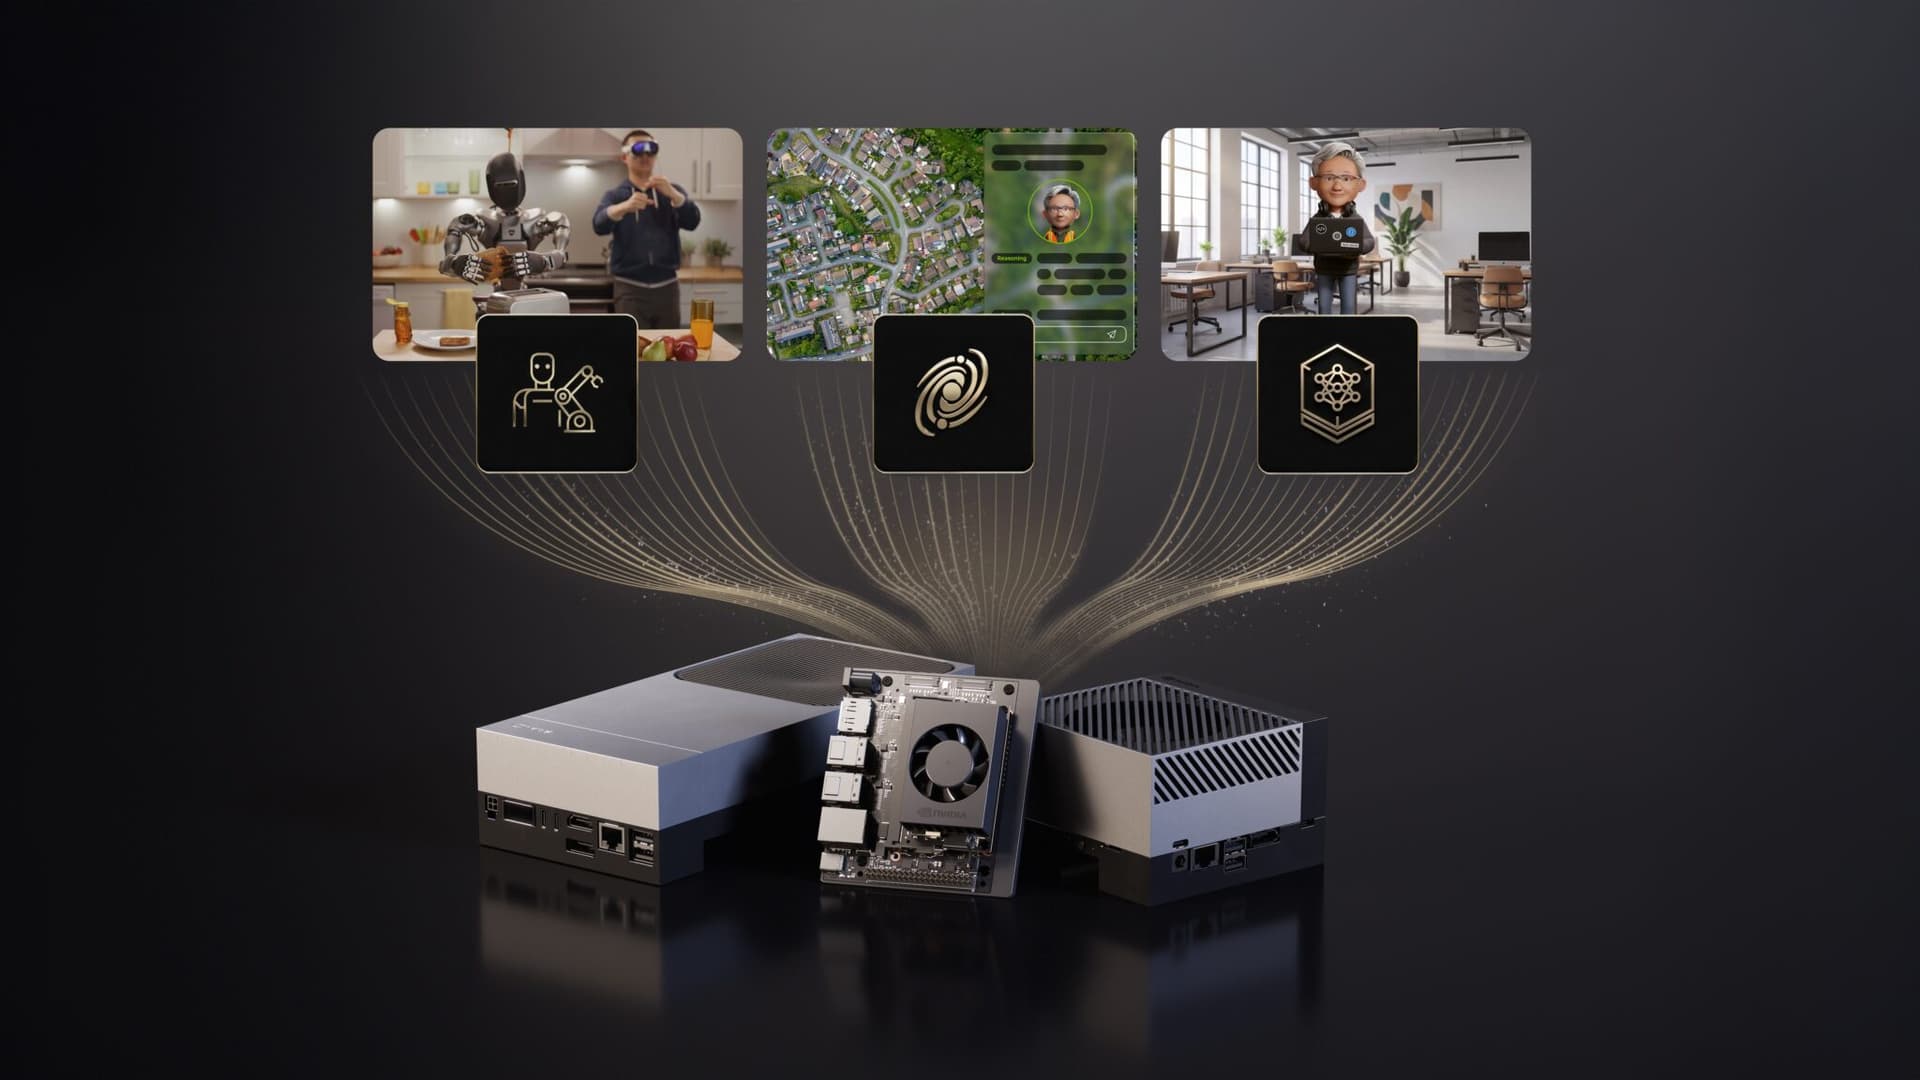
NVIDIAは、オープンモデルの広がりを背景に、Jetsonで生成AIとPhysical AIをエッジに展開する動向を紹介した。Cat AI Assistantのような産業機械向け支援、Franka Roboticsや研究プロジェクトのオンボード推論など、クラウドに頼らない現場AIの事例が増えている。AIの実装先はデータセンターだけでなく、ロボット、建機、家庭用デバイスへ広がっている。
なぜエッジでオープンモデルを動かすのか
記事では、Cat 306 CRミニショベルのデモが象徴例として示されている。Cat AI AssistantはJetson Thor上で動き、NVIDIA Nemotronの音声モデルやQwen3 4Bをローカルで使い、クラウド接続なしに低遅延で応答する。
オープンモデルは、APIコスト、遅延、データプライバシーの制約を下げる。Jetson開発キットでは、2Bから30B規模のモデルを切り替えながら、常時稼働するローカルAIアシスタントやロボット向け推論を構築できると説明されている。
代表例 | Cat AI Assistant、Franka FR3 Duo、SONIC、YOR robot |
|---|---|
実行場所 | Jetson Thor / Jetson Orinなどのエッジデバイス |
モデル例 | NVIDIA Nemotron、Qwen3 4B、GR00T、コミュニティモデル |
SONICの例 | Jetson Orin上で約12msのプランナー、50Hzの制御ループ |
Physical AIの本番化に必要な視点
ロボットや建機では、通信遅延やネットワーク断が安全性に直結する。現場で推論し、機械の状態やセンサー情報と組み合わせて判断できることは、単なる利便性ではなく運用要件になる。
企業が見るべきポイントは、モデルの賢さだけではない。電力、熱、故障時の挙動、遠隔更新、ログ、セキュリティ、現場作業者が理解できる説明性まで含めて評価する必要がある。
注意点
エッジAIは、クラウドAIより導入後の保守が重い。デバイスごとの環境差、モデル更新、現場ネットワーク、物理的な破損に備え、PoCの段階から運用・保守体制を設計したい。
参考:NVIDIA Blog